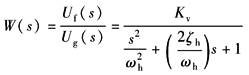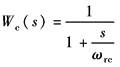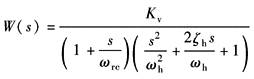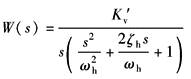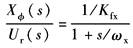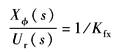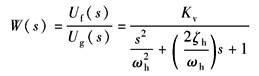电液位置伺服系统的设计计算
电液速度伺服系统的类型及控制方式
|
电液速度伺服系统的类型及控制方式 |
||
|---|---|---|
|
电液速度伺服系统也是工程和军工中常见的系统,如挤压机的速度控制系统、火枪、大型天线的跟踪姿态控制等。此外,在位置控制内环,有时也采用速度做反馈校正用 |
||
|
类 型 |
控制方式 |
特点说明 |
|
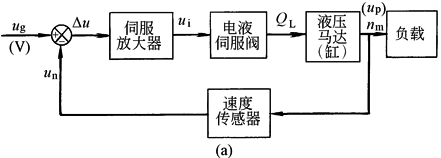
阀 控 速 度 伺 服 系 统 |
|
参见表电液位置伺服系统的类型及特点阀控电液位置控制系统的特点 |
|
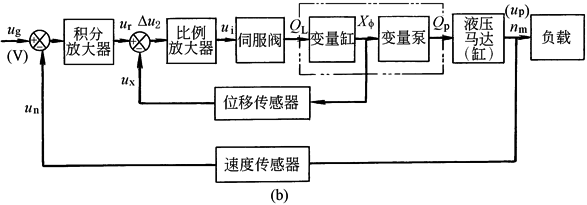
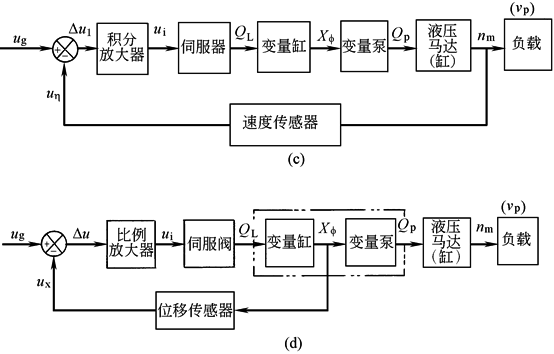
泵 控 速 度 伺 服 系 统 |
|
(1)参见表电液位置伺服系统的类型及特点泵控位置控制系统的特点 (2)图b及图d中变量缸位移局部闭环的功能如下: ① 消除变量缸的积分特性,使其具有比例特性 ② 抑制变量力矩变化及放大器、伺服阀零漂等影响 ③ 可降低伺服阀的性能要求 (3)图d实质上为开环速度控制系统,工程上所以用它是因为 ① 不加校正的闭环速度伺服系统容易振荡;而加校正后的闭环速度伺服系统的动态响应将大为降低 ② 开环控制不存在稳定性问题,系统精度取决于各环节的精度。引入变量缸位移局部闭环后,控制精度已有所改善。当然这种开环系统无法抑制和补偿负载扰动对系统性能的影响 |
|
|
||
电液速度伺服系统的分析与校正
|
电液速度伺服系统的分析与校正 |
|||
|---|---|---|---|
|
(1)阀控电液速度伺服系统 |
|||
|
表1 |
|||
|
项目 |
分析 |
说明 |
|
|
方 块 图 |
|
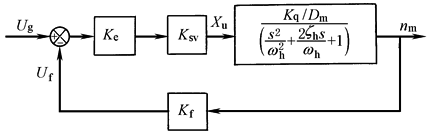
(1)以阀控马达为例 (2)为突出本质问题,忽略放大器、伺服阀及检测环节动态 (3)图中: Ksv——以阀芯位移为输出的伺服阀增益,m/V Ke——放大器增益,V/V Kf——测速装置及速度传感器增益,V/(rad/s) |
|
|
开环 传递 函数 |
Kv=KeKsvKfKq/Dm——开环增益 |
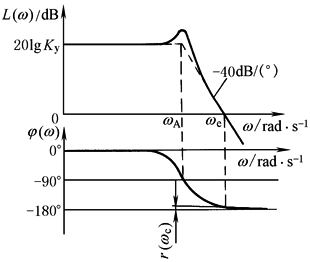
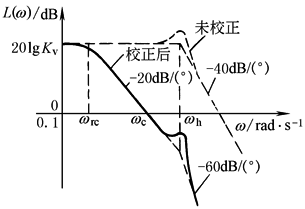
无积分环节,γ=0,为0型系统 开环传递函数为二阶的系统,理论上不存在稳定性问题。但由于穿越频率ωc处的斜率为-40dB/(°),且阻尼系数ζh较小,因此相角稳定裕量r(ωc)很小。若考虑伺服阀及检测环节所产生的相位滞后,即使开环增益Kv很小,甚至接近1时,系统仍有可能不稳定 解决稳定性问题的方法: (1)加滞后校正 (2)采用比例积分放大器 (3)采用开环控制 |
|
|
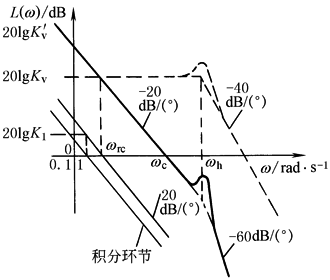
波 德 图 |
|
||
|
加 滞 后 校 正 |
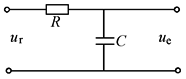
在放大器之前加一RC滞后网络,其传递函数为:
|
|
ωrc=1/RC——滞后校正环节的转折频率,rad/s 加滞后校正后,系统稳定裕量增加了,但穿越频率大为减小了,即稳定性的提高以牺牲响应速度为代价 |
|
加滞后校正后的开环传递函数:
|
由波德图的几何关系可得ωrc=ωc/Kv Kv根据精度要求确定,ωc受ωh限制,取ωc=(0.2~0.4)ωh。当Kv、ωc确定之后,由ωrc便可确定RC网络参数 |
||
|
采 用 PI 放 大 器 |
采用PI放大器时,开环传递函数及波德图:
|
K'v=KvK1 K1——PI放大器的增益 由波德图中几何关系不难求出:为达到与采用RC网络校正时所具有的相同穿越频率ωc,PI放大器的增益K1应为 K1=ωrc=ωc/Kv |
|
|
(2)泵控电液速度伺服系统 |
|||
|
表2 |
|||
|
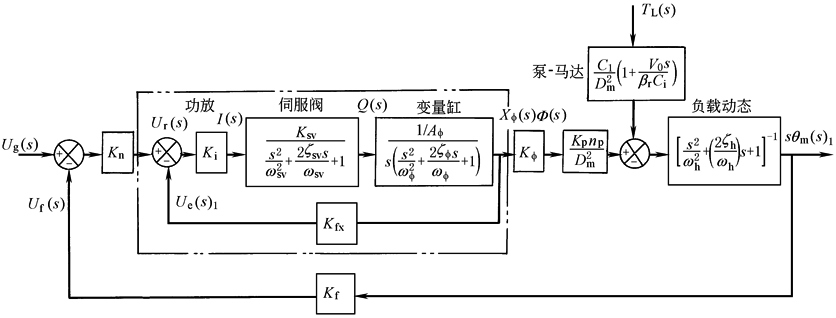
方 块 图 |
以具备变量局部反馈的泵控马达为例 |
||
|
项目 |
分析 |
说明 |
|
|
开 环 传 递 函 数 及 简 化 |
(1)若ωsv?ωf ?ωh,可将变量位置局部闭环传递函数简化成
ωx=KiKsvKfx/Af ——变量位置环的转折频率 (2)设法使ωx?ωh,可进一步简化为
(3)在ωsv?ωf ?ωh及ωx?ωh条件下,开环传递函数可简化为
Kv=KuKf KpnpKf/KfxD2m——开环增益 |
(1)变量位置反馈后,变量缸原有的积分特性不存在了 (2)不能从式ωx=KiKsvKfx/Af 中认为:可以通过减小变量缸面积Af 来增大ωx,因为减小Af 将导致ωf 的降低,不能达到ωf ?ωh进行传递函数简化的条件 (3)与阀控速度伺服系统一样,泵控系统亦为0型系统,也必须采用PI放大器 |
|